조간 브리프
9월 17일 오늘의 로보틱스 브리프
더럼대, 장애물 회피 폭 6배 넓힌 드론 내비게이션 개발; RobotPlusPlus, 수천만달러 시리즈 C 투자 유치

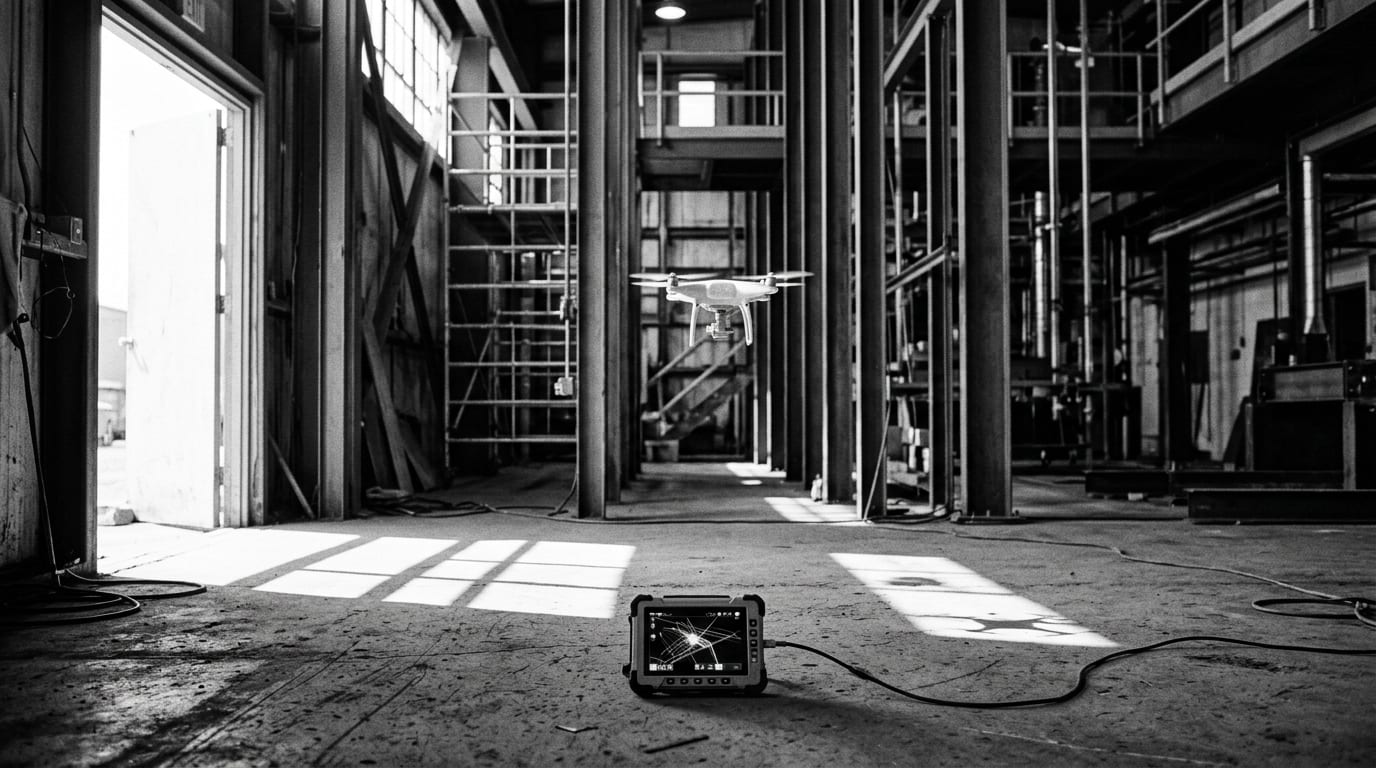
영국 더럼대학교 연구팀이 복잡하고 장애물이 많은 공간에서 드론이 감속 없이 빠르게 비행할 수 있게 돕는 내비게이션 시스템 CORTO-Planner를 개발했다. 비선형 모델 예측 제어 기술을 적용해 기존 비행 회랑 방식보다 최대 6배 넓은 가용 비행 공간을 확보하고 장애물 사이의 안전거리를 59% 넓혔다. 연구팀은 전문 학술지인 IEEE Robotics and Automation Letters에 연구 결과를 발표하며 연산 구조를 단순화해 좁은 틈새와 급격한 곡선 경로가 이어지는 미로 환경에서도 실시간으로 경로를 다시 계산할 수 있게 구현했다고 밝혔다.
중국 고공 벽면 작업 로봇 기업 RobotPlusPlus가 벤처캐피털 치앙강자본(Qianggang Capital Fund)이 주도하는 투자 라운드에서 수천만달러 규모의 시리즈 C 투자를 유치했다. 선박 외벽의 녹을 벗겨내고 석유화학 탱크와 풍력 터빈 타워를 기어오르는 특수 작업 로봇을 개발하는 기업으로 조달한 자금을 피지컬 AI 모델 개발과 해외 거점 확장에 투입한다. RobotPlusPlus가 제작한 선박 표면처리 로봇은 전 세계 100곳 이상의 조선소에 도입돼 1만 척이 넘는 대형 화물선 정비에 투입됐다.
산업용 로봇 관제 플랫폼 기업 빅웨이브로보틱스가 일반투자자를 대상으로 진행한 코스닥 공모주 청약에서 경쟁률 1,375.34대 1을 기록했다. 투자자들은 청약 증거금으로 4조 9,512억원을 넣었으며 공모가는 희망 범위 최상단인 1만 8,000원으로 확정됐다. 로봇 도입 플랫폼 마로솔과 통합 관제 소프트웨어 솔링크를 공급하는 빅웨이브로보틱스는 이번 공모로 288억원을 조달해 시가총액 약 1,849억원 규모로 증시에 입성한다.
중국 휴머노이드 로봇 기업 Unitree Robotics의 주가가 상장 직후 공모가 대비 40% 넘게 급락하자 중국 금융 당국이 휴머노이드 기업의 상장 심사 기준을 강화하기로 했다. 홍콩 사우스차이나모닝포스트에 따르면 중국 규제 당국은 상장을 추진하는 로봇 스타트업들을 상대로 기술 시연 결과보다 지속 가능한 매출과 실제 수익성을 집중 검증할 계획이다. 이번 조치로 기업공개를 준비하던 사족보행 로봇 기업 딥로보틱스(Deep Robotics)와 휴머노이드 기업 러쥐로봇(Leju Robot) 등 아직 이익을 내지 못하는 현지 로봇 기업들의 상장 일정에 제동이 걸렸다.
일본 로봇 기업 ugo가 공장과 물류 현장의 자율 작업을 겨냥한 바퀴형 양팔 세미 휴머노이드 로봇인 ugo Nova를 공개하고 2027년 양산 계획을 발표했다. ugo Nova는 머리와 손목에 카메라를 장착해 피지컬 AI 학습에 필요한 시각 데이터를 모으고 초당 100회 주기로 제어되는 정밀 로봇 팔을 갖췄다. 현장 직원은 양팔형 조작 장치나 가상현실 단말기로 로봇을 원격 조종할 수 있어 별도 장비 없이 설치 즉시 작업 데이터를 축적한다.
로봇 모듈화 솔루션 기업 브릴스가 기관투자자 수요예측에서 경쟁률 1,187.74대 1을 기록하며 공모가를 희망 범위 상단인 1만 9,500원으로 확정했다. 수요예측에 참여한 기관 2,181곳 가운데 98.9%가 상단 이상의 가격을 적어내며 총 234억원의 공모 금액을 확보했다. 산업용 로봇과 협동로봇 분야에서 1,300건 이상의 프로젝트를 수행한 브릴스는 상장 후 시가총액이 약 2,216억원이다.
연구 기관 KAIST 전기및전자공학부와 한국전자통신연구원(ETRI) 공동 연구팀이 낯선 실내에서 음성 명령을 듣고 목표 지점을 찾아가는 로봇 자율주행 기술로 국제 챌린지 1위와 2위를 잇달아 차지했다. 연구팀은 유럽 컴퓨터 비전 학술대회 ECCV 2026의 VLNVerse 챌린지에서 112개 팀 가운데 우승하고, 로보틱스 학술대회 RSS 2026 챌린지에서도 준우승을 기록했다. 파란 소파를 찾아가라는 말을 들으면 카메라 영상으로 경로를 탐색해 이동한 뒤 제대로 도착했는지 스스로 확인하는 체화 인공지능(Embodied AI) 기술을 적용했다.
로봇 접촉 데이터 기술 기업 스페이스에이아이가 물체 외부의 힘과 내부 응력을 함께 반영한 학습 데이터셋을 적용해 로봇의 연성체 파지 성공률을 61.5%에서 84.2%로 높였다. 로봇 조작 데이터가 인터넷 영상의 0.03%에 불과해 두부나 케이블처럼 쥐는 힘의 조절이 까다로운 물체의 조작 성공률이 낮았던 한계를 겨냥했다. 자체 개발한 물리 계측 장비 HEFT로 외부 하중을 실측하고 시뮬레이터로 내부 응력을 계산해 시각 정보와 결합한 4계층 물리 데이터를 구축했다.
연구 기관 KAIST 기계공학과 연구팀이 무거운 물체를 들어 올리는 강한 힘과 빠른 동작을 동시에 구현한 휴머노이드 로봇팔 RAIPAL을 공개했다. 고출력 모터를 달면 무게 때문에 움직임이 둔해지고 가볍게 만들면 힘이 부족해지던 상충 관계를 극복하기 위해 사람의 팔 근육 구조를 모방했다. 연구원들은 윗팔에 토크를 발생시키는 고출력 액추에이터를 몰아넣고 팔 아래쪽에는 고속 가속에 맞춘 경량 액추에이터를 분리 배치해 두 성능을 동시에 잡았다.
교육 기관 부산광역시교육청이 대형 조리솥의 고열과 유증기에 노출되는 급식 노동자의 작업 환경을 개선하기 위해 관내 5개 학교에 공정 특화 조리로봇을 추가 배치한다. 국비 4억원(50%)을 포함한 사업비 8억원을 투입해 관내 초·중·고 5개 학교 조리실에 볶음과 국탕, 튀김을 포함한 5가지 공정별 특화 로봇을 설치한다. 기존 조리솥을 그대로 활용할 수 있는 장착형 교반 방식을 적용해 설비 개조 비용을 낮추면서 학교별 대표 메뉴에 맞춰 공정을 나눴다.
이 글이 어땠나요?
눌러 주시면 다음 글을 쓸 때 소중한 참고가 됩니다.