조간 브리프
10월 12일 오늘의 로보틱스 브리프
Tacta Systems, 유체식 힘줄 로봇 손 공개; RobCo, 기업가치 10억달러 돌파로 유니콘 등극

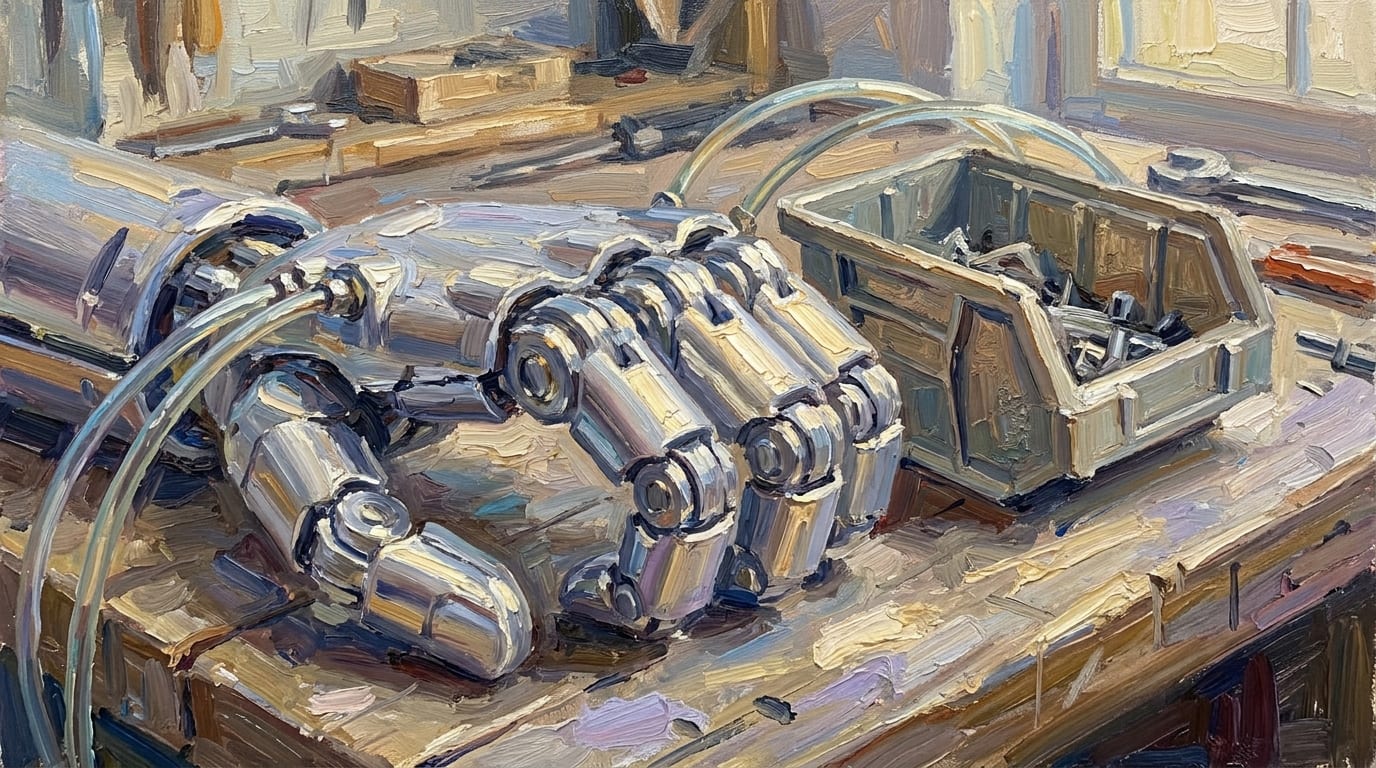
미국 팰로앨토의 로봇 부품 스타트업 Tacta Systems가 모터 발열과 케이블 마모를 해결하기 위해 내부 피스톤과 저압 유체로 관절을 구동하는 유체식 힘줄 기술을 선보였다. 기존 로봇 손은 관절 모터 과열과 케이블 마모에 한계가 있었으나 이 회사는 손가락 내부에 모터 대신 피스톤을 넣고 저압 유체로 밀어 움직이도록 했다. 조립 작업 데이터 수집을 위해 세 손가락의 각 마디마다 256개의 미세 촉각 센서를 붙인 특수 장갑도 제작했다. 회사는 내년 1분기 정밀 조립 고객사 현장에 첫 제품을 투입할 계획이다.
독일 뮌헨의 모듈형 산업용 로봇 스타트업 RobCo가 최근 신규 투자를 유치하며 기업가치 10억달러를 넘어 유니콘 반열에 올랐다. 회사는 올해 1월 1억달러를 조달했으며 이번 투자에는 Sequoia Capital과 Lightspeed Venture Partners 등이 참여했다. RobCo는 기업가치가 9개월 동안 두 배로 올랐다고 밝혔다. 회사는 이번 투자와 함께 장기 근속 직원들에게 보유 지분 일부를 매각할 기회를 제공했다. 회사는 차세대 자율 로봇 플랫폼 확장을 목표로 삼았다.
미국의 휴머노이드 제조 기업 Agility Robotics가 무선 안전 제어 시스템 개발사 FORT와 차세대 이족보행 로봇 Digit 5의 안전 아키텍처 고도화를 위한 양해각서를 체결했다. 두 회사는 비상 정지 펜던트 공급 협력에 이어 로봇을 외부 안전 시스템과 연결하는 외장 인터페이스를 이미 공동 개발했다. Digit 5의 펜던트는 작업자가 로봇을 모니터링하고 설치·유지보수나 돌발 상황에서 비상 정지와 수동 안전 제어를 할 수 있도록 지원할 예정이다. 두 회사는 이번 양해각서로 협력 범위를 하드웨어 공동 개발과 엔지니어링, 규제 준수, 현장 배치 지원으로 확대하기로 했다.
스위스의 사족보행 로봇 기업 ANYbotics가 대규모 산업 플랜트의 다중 로봇 함대를 관리하는 자율 점검 운영 엔진 ANYbotics Shift를 출시했다. 이 플랫폼은 플랜트 모델과 로봇군 임무 운영, 점검 데이터 분석을 결합해 확인된 이상 징후를 유지보수 소프트웨어의 작업 지시서로 전환한다. 회사는 전 세계 500대 대기업이 예방 가능한 설비 고장으로 겪는 비계획 가동 중단 손실을 연간 약 1조4,000억달러로 추산했다. 회사가 제시한 가동 중단 한 시간의 평균 손실액은 25만달러다.
미국의 자동 시험 장비 대기업 Teradyne이 공장 자동화 소프트웨어 제조 기업 Bright Machines에 전략적 투자를 단행했다. 두 회사는 Teradyne 산하 Universal Robots의 협동로봇 팔과 Teradyne의 회로 기판 검사 시스템을 Bright Machines의 모듈형 제조 소프트웨어 플랫폼에 통합하는 방안을 검토할 계획이다. 정밀 부품 조립과 검사 장비 하역, 자재 이송에서 발생하는 데이터 스트림을 통합해 전자제품과 AI 인프라 장비의 생산 주기를 단축하는 것이 목표다. Teradyne의 로보틱스 부문 매출은 2026년 2분기까지 전분기 대비 5분기 연속 증가했으며 전자제품 제조와 반도체 고객사의 수요가 성장을 견인했다.
독일의 도장 설비 전문 제조사 Dürr가 자동차 차체 밀봉과 세척 공정을 맡는 2세대 산업용 로봇 EcoRS 4종을 출시했다. 이 로봇들은 20kg부터 150kg까지의 하중을 다루고 최대 도달거리는 3,100mm이며, 미세 실링 작업에도 쓰인다. 3번 축부터 6번 축까지의 구동 모터와 전선 케이블을 로봇 팔 내부에 배치해 작업 공간 내 간섭 윤곽을 줄이고 로봇을 세척하기 쉽게 만들었다. 실링·세척·자재 취급 등 여러 공정에서 공통 로봇 플랫폼과 제어 체계를 사용해 유지보수를 단순화하고 자동차 제조사의 예비 부품 종류와 관리 부담을 줄이는 것이 목표다.
스위스 로잔 연방공과대학교(EPFL) 연구진이 단단한 부품 없이 부드럽게 휘어지며 물체를 당기는 미세 정전기 구동 섬유 모터 FiberMotor를 개발했다. 직경 1~3mm의 이중 고분자 튜브에 얇은 구리선 전극을 감아 전압을 가하면 전기적 인력으로 내부 섬유가 미끄러지듯 이동하는 방식이다. 실험실 테스트에서 단일 섬유는 75g의 하중을 버텼고 네 가닥을 묶은 모터는 46g 무게의 초콜릿 바를 들어 올리며 힘줄 구동 방식의 로봇 손가락을 굽혔다. 기어와 감속기가 없는 이 모터는 구동 방향과 반대되는 외력이 가해져도 섬유가 서로 미끄러져 움직일 수 있으며 소음이 없다. 논문 제1저자 Sylvain Schaller는 이 기술의 상용화를 위해 스타트업 Elecsyor를 설립했다.
미국 워싱턴대학교 연구팀이 모터로 직접 도약하며 높이와 거리를 정밀하게 조절할 수 있는 무게 1g의 초소형 점프 로봇 DirectHop을 제작했다. 기존 도약 로봇이 스프링에 저장된 에너지를 한 번에 방출해 도약 강도를 바꾸기 어려웠던 것과 달리 이 로봇은 전기 모터에 흐르는 전류를 조절해 도약력을 제어하며 일반 계단보다 높이 뛸 수 있다. 로봇을 둘러싼 보호망은 직경 0.25mm의 탄소섬유 막대로 만들었으며 상자거북의 등껍질 곡면을 본떠 자세 복원을 돕는다. 착지 후 옆으로 넘어진 로봇은 모터를 아래로 내려 무게중심을 바꾸면서 몸체를 굴려 자세를 바로잡으며 실험에서의 자세 복원 성공률은 약 90%였다. 현재 시제품은 외부 전선 연결과 사람의 원격 조작에 의존하고 있다.
중국 항저우 공안국이 도심 교차로에서 교통 정리를 맡는 휴머노이드 로봇을 위해 스스로 충전하고 대기할 수 있는 전용 경찰 부스를 설치했다. 환청시루 교차로에 세워진 이 부스에는 경사로가 설치돼 있어 교통 로봇 HJ005가 시각 센서로 위치를 잡은 뒤 스스로 내부로 들어가 배터리를 충전한다. 외관은 지역 역사성을 반영해 송나라 시대 건물 처마 모양으로 꾸몄으며 충전 상태는 관제 시스템에 실시간으로 전송된다. 로봇의 도킹 기지이자 경찰관과 보조 요원이 식사를 하고 쉬어가는 쉼터 역할을 한다.
이 글이 어땠나요?
눌러 주시면 다음 글을 쓸 때 소중한 참고가 됩니다.