조간 브리프
11월 19일 오늘의 로보틱스 브리프
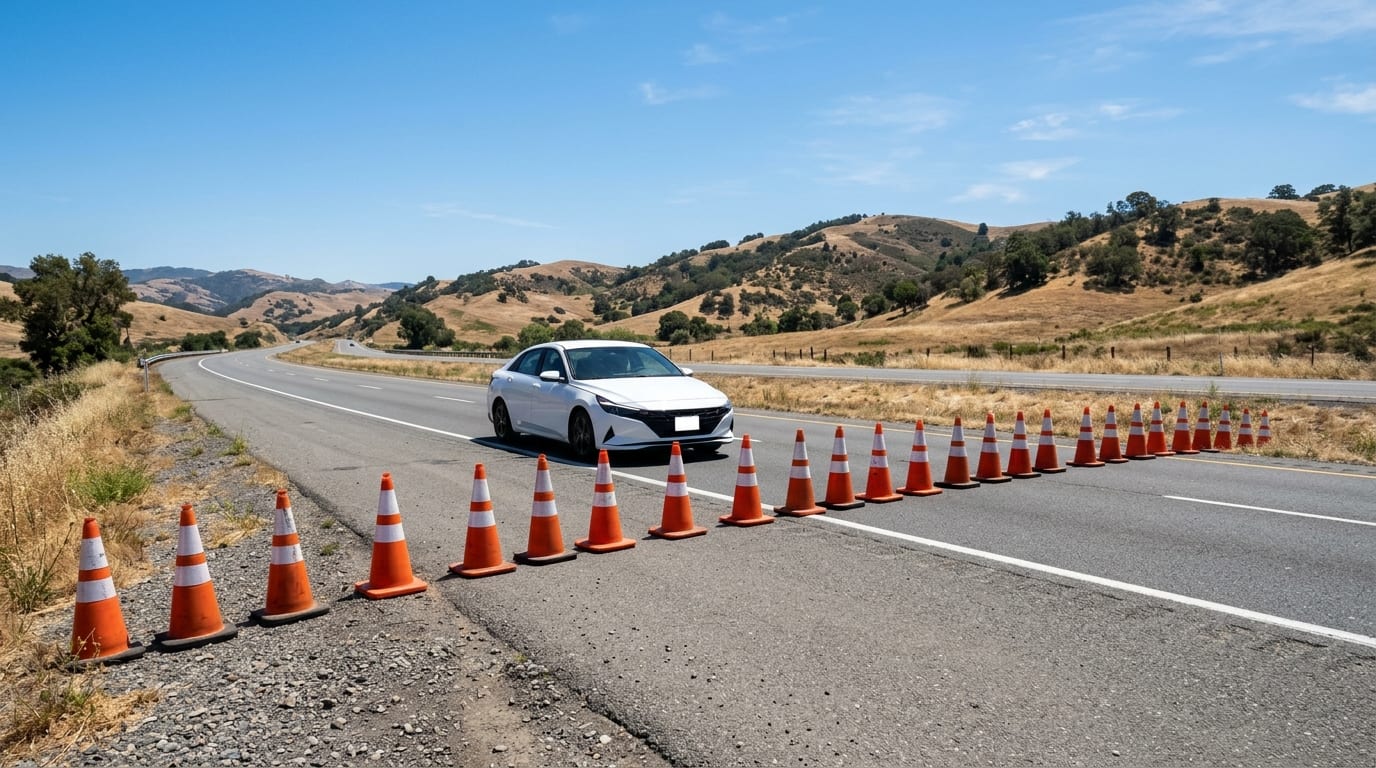
미국 캘리포니아주 차량등록국(DMV)이 공사 구간 무단 진입과 경찰 단속 방해 등 안전사고가 잇따르자 Waymo의 자율주행 차량에 대해 주 내 고속도로 운행을 전면 금지했다. 이번 행정명령은 11일 발령됐다. 샌프란시스코 인근 벌링게임의 101번 국도에서 Waymo 무인 차량 세 대가 작업자와 중장비가 있는 도로 공사 통제 구역에 잇달아 진입하고, 280번 고속도로에서 교통 단속 중이던 캘리포니아 고속도로 순찰대(CHP) 순찰차 옆을 무리하게 지나치려 한 사건이 결정적 원인이 됐다. 캘리포니아 DMV는 작업자와 장비가 배치된 공사 구간으로 자율주행 차량이 반복 진입하는 것은 공공 안전에 임박한 위험을 초래한다고 판정했다. 도심 일반 도로 운행은 유지된다. Waymo는 모든 서비스 지역에서 고속도로 주행을 잠정 중단한다고 밝혔다.
미국 산업 자동화 기업 Rockwell Automation이 오스트리아의 자율 이동 로봇(AMR) 개발사 AGILOX를 인수하기로 정식 계약을 맺고 모바일 물류 로봇 사업을 두 배 이상으로 키운다. 인수 금액은 비공개다. 거래는 규제 당국의 승인을 거쳐 2027 회계연도 2분기에 마무리될 예정이다. 2017년 설립된 AGILOX는 전 세계 제조와 물류 현장에 2,500대 이상의 자율 이동 로봇을 공급해 온 기업으로, 유럽과 북미 및 중국에 250여 명의 직원을 두고 있다. Rockwell Automation은 2023년 인수한 북미 중심의 OTTO Motors에 AGILOX의 유럽 고객망을 결합해 글로벌 물류 자동화 시장을 공략할 방침이다. 2021년 AGILOX에 투자했던 글로벌 사모펀드 Carlyle은 투자 이후 매출이 4배로 성장하자 이번 매각으로 투자금을 회수하게 됐다.
인도의 피지컬 AI 데이터 수집 스타트업 Humyn Labs가 미국 로봇 기업들의 실세계 학습 데이터 수요에 힘입어 4,700만달러 규모의 시리즈 A 투자를 유치했다. 투자는 지분 투자와 대출로 구성됐다. 벤처캐피털 Accel이 주도한 지분 투자가 2,600만달러, Lighthouse Canton이 이끈 벤처 대출이 2,100만달러다. 인도 벵갈루루에 본사를 둔 Humyn Labs는 자체 개발한 2구 카메라 장비를 사람에게 착용시켜 일상적인 물리적 작업 동작을 녹화한 뒤, 소프트웨어를 거쳐 각 장면의 행동을 분류하고 라벨링하는 기술을 갖고 있다. 회사는 미국과 아시아 등 20여 개국에서 현장 작업 데이터를 수집해 왔으며, 확보한 자금을 바탕으로 Mecka AI와 XDOF 같은 경쟁사에 맞서 실물 데이터 공급망을 확장할 계획이다.
미국 매사추세츠공과대(MIT) 연구진이 센서와 연산 장치를 몸체에 직접 탑재하고 꽃 위에 정밀 착륙할 수 있는 초소형 날갯짓 비행 로봇을 개발했다. 연구진이 개발한 비행 로봇은 실험실의 외부 동작 포착 카메라 장치에 의존하지 않고 자체 센서와 컴퓨터로 복잡한 비행경로를 계산해 해바라기 꽃 위에 정확히 착륙했다. 무게 한계로 제어 회로를 싣지 못해 실험실 모션 캡처 장비에 묶여 있던 10여 년간의 기술적 한계를 극복했다. 연구진은 외부 전원선에 연결된 유선 상태를 개선해, 벌의 개체수가 급감한 과수원에서 아몬드와 블루베리 꽃을 손상 없이 수분하거나 재난 현장을 수색하는 미세 비행 로봇으로 발전시킬 계획이다.
미국 캘리포니아대 샌디에이고(UC San Diego) 제이콥스 공과대 연구진이 전자 부품을 전혀 쓰지 않고 오직 공기압만으로 초당 4.72미터를 달리는 세계에서 가장 빠른 소프트 로봇을 개발했다. 기존 모델 대비 100배가 넘는 속도다. 6개의 다리를 가진 이 로봇은 단 하나의 연성 재료를 사용해 한 번의 3D 프린팅 공정으로 찍어냈으며, 모래와 자갈, 콘크리트 바닥을 달릴 뿐 아니라 물 위를 헤엄치거나 물속 바닥을 걷는 것도 가능하다. 연구진이 2022년 처음 개발했던 소프트 로봇은 공기압과 공기 흐름 제어의 한계로 이동 속도가 초당 4센티미터에 그쳤으나, 내부 유체 채널 설계를 전면 개선해 이동 속도를 118배로 끌어올렸다.
스웨덴 외레브로대 연구진이 기차역이나 공항처럼 붐비는 공간에서 사람의 보행 흐름을 따라 자연스럽게 이동하는 로봇 내비게이션 시스템을 개발했다. 인파 속 멈춤 현상을 줄이는 것이 핵심 과제였다. 기존 이동 로봇은 주변 사람을 단순한 장애물로 인식해 사람이 몰리면 갈 길을 찾지 못하고 그 자리에서 굳어버리는 ‘로봇 동결 현상’을 겪었다. 연구진은 사람이 밀집 지역에서 멈추지 않고 한쪽으로 붙어 무리의 흐름에 합류한다는 점에 착안해 군중의 보행 규칙을 로봇 알고리즘에 학습시켰다. 연구진은 시각장애인이 복잡한 환승 터미널을 통과할 때 로봇이 매번 멈춰 서지 않고 인파를 헤쳐 나갈 수 있도록 돕는 디지털 안내견 기술로 발전시킬 계획이다.
중국 서비스 로봇 기업 Pudu Robotics가 네덜란드 암스테르담에서 유럽 파트너 서밋을 열고 배송과 청소를 넘어 잔디 깎기와 산업 물류까지 아우르는 6개 제품군을 공개하며 유럽 시장 공략을 본격화했다. 실내와 실외를 아우르는 다중 로봇 운영이 핵심이다. Pudu Robotics는 ‘하나의 두뇌, 다양한 신체(One Brain, Multiple Embodiments)’라는 전략 아래 자사의 상용 로봇 운영 경험을 피지컬 AI 파운데이션 모델과 결합하겠다고 발표했다.
독일 포츠담대 연구진이 인간이 휴머노이드 로봇을 수용하는 과정은 기계의 기술적 완성도나 안전성보다 감각과 사회적 상호작용 경험에 의해 좌우된다는 분석 결과를 국제학술지 사이언스 로보틱스에 발표했다. 인간과 로봇의 상호작용 경험이 핵심 변수로 꼽혔다. 연구진은 인간과 로봇의 관계를 단순한 기능 평가를 넘어 서로 반응을 주고받으며 형성되는 심리적 과정으로 봤다. 특히 음성 억양과 촉감, 신체 움직임과 상황에 맞는 행동 양식이 초기 신뢰 형성에 중요한 역할을 하는 것으로 나타났다.
가상현실(VR) 기기의 진동 피드백이 제조 현장에서 인간과 협동 로봇의 안전 거리를 확보하는 데 도움을 주지만, 실제 작업 속도를 높이지는 못한다는 연구 결과가 나왔다. 안전 인지도는 개선됐으나 작업 속도에는 변화가 없었다. 국제제조연구저널에 실린 실험에 따르면, 협동 로봇이 미리 설정된 안전 속도를 초과해 급정지하는 사태를 막기 위해 조작자의 손잡이에 로봇 속도에 비례하는 진동을 전달한 결과 참가자 30명 모두 안전 한계를 미리 인지하고 충돌 위험을 낮췄다. 하지만 진동 경고에 신경을 쓰면서 작업을 수행한 탓에 부품을 집어 옮기는 피크 앤드 플레이스 공정의 전체 완료 시간은 기존 방식과 비교해 통계적으로 유의미한 차이를 보이지 않았다.
중국 선전의 한 공원 매점에서 머리에 착용하는 액션캠 영상으로 훈련받은 휴머노이드 로봇이 손잡이를 당겨 4달러짜리 소프트아이스크림을 뽑고 커피를 만들어 손님에게 건네는 시연에 나섰다. 단순 반복 업무에 집중 투입된 사례다. 중국 인공지능 엔지니어들은 세탁이나 다림질 등 복잡한 가사 노동 대신, 인간 작업자가 머리에 카메라를 달고 수집한 수많은 동작 데이터를 기계에 학습시켜 단순 조작 업무에 우선 투입하고 있다. 아이스크림 기계 앞에 몰려든 행인들이 스마트폰으로 촬영하며 탄성을 질렀지만, 로봇 팔이 컵을 안정적으로 쥐도록 재료를 주기적으로 채워 넣고 기계 작동을 곁에서 지켜보는 일은 여전히 매점 직원이 맡았다.
이 글이 어땠나요?
눌러 주시면 다음 글을 쓸 때 소중한 참고가 됩니다.