조간 브리프
11월 20일 오늘의 로보틱스 브리프
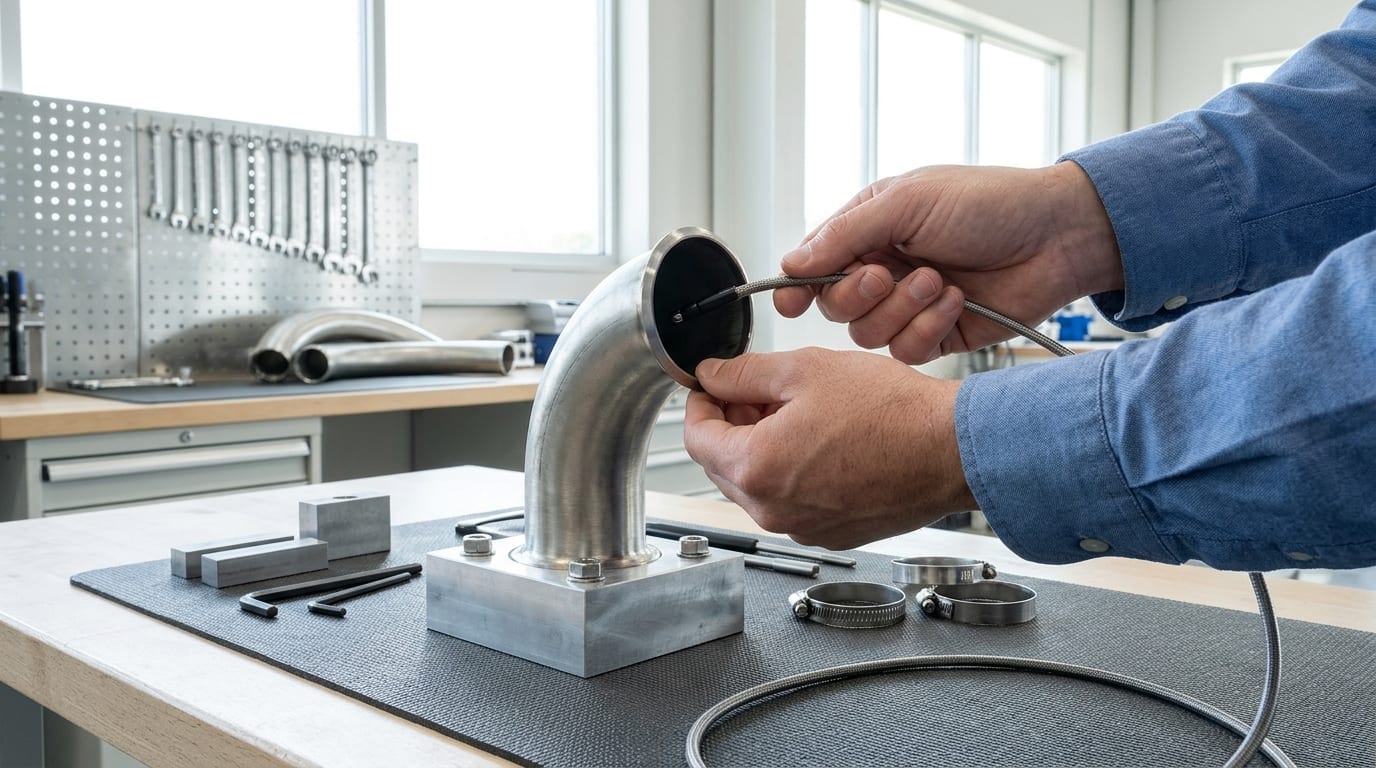
미국 샌디아 국립연구소(Sandia National Laboratories) 연구진이 워싱턴주 핸퍼드 원자력 폐기물 부지(Hanford Site)의 좁고 굴곡진 지하 배관을 내부에서 점검할 수 있는 지름 2인치(약 5.1cm) 크기의 스스로 이동하는 소형 로봇 ‘스파인(SPIINE)’을 개발해 학술지 로보틱스에 발표했다. 지름 5센티미터 배관에 맞게 설계됐다. 1943년 맨해튼 프로젝트 당시 최초의 플루토늄 생산 원자로가 들어섰던 핸퍼드 부지는 노후 배관으로 연결된 지하 저장 탱크에 대량의 방사성 폐기물이 보관돼 내부 부식 점검이 시급한 과제였다. 기존의 푸시형 내시경 카메라는 최대 3미터 이동에 그치고 90도로 꺾인 구간을 통과하지 못했으나, 스파인 로봇은 다축 유연 몸체를 적용해 직각 회전 구간을 스스로 통과할 수 있다. 로봇에 고해상도 카메라와 가변 LED 조명을 달았으며, 배관 두께를 측정하는 초음파와 전자기장 탐촉자를 견인할 수 있는 모터를 갖췄다.
스위스 취리히 연방공대(ETH Zurich) 연구팀이 인공지능 강화학습을 적용해 5톤급 건설 중장비가 앞바퀴를 들고 뒷바퀴만으로 균형을 잡으며 달리는 자율 기동 제어에 성공하고 학술지 사이언스 로보틱스에 관련 논문을 발표했다. 연구팀은 존디어(John Deere)의 5톤급 스키드 스티어 로더 ‘332G’를 대상으로 유압 장치와 하중 특성을 반영한 가상 시뮬레이션 환경에서 다단계 강화학습을 거쳤다. 시험에서 이 장비는 앞쪽 두 바퀴를 들어 올려 뒷바퀴만으로 거친 지형을 달리고 제자리에서 회전했으며, 앞쪽 버킷을 흔들며 균형을 유지한 뒤 안전하게 착지하는 동작까지 사람의 개입 없이 마쳤다.
미국의 로봇 스타트업 Foundation Future Industries가 최대 90kg에 달하는 화물을 싣고 이동할 수 있는 산업·국방용 차세대 휴머노이드 로봇 ‘팬텀 MKII(Phantom MKII)’를 선보였다. 팬텀 MKII는 최대 90kg 하중을 운반하도록 설계돼 기존 모델보다 적재 용량이 세 배 넘게 늘었다. 자체 무게는 100kg이다. 방진·방수 성능은 IP67 등급을 획득했고 영하 20도에서 영상 45도까지 견딜 수 있다. 전신 모션 제어와 촉각 피드백을 결합한 자체 AI 제어 시스템 ‘코텍스 II(Cortex II)’를 탑재했으며, 회사는 2027년 초 양산에 들어갈 계획이다.
중국 자동차 휠허브 베어링 제조사인 ZhaoFeng Mechanical의 생산라인에 투입된 Leju Robotics의 휴머노이드 로봇 ‘Kuavo’가 1년간 6만 개 이상의 부품 생산에 참여했으나, 개당 부품 투입 속도는 숙련공의 절반 수준에 머물렀다. 현장에 배치해 1년간 운용한 결과다. Kuavo는 1년간 누적 1,000시간 동안 부품 이송과 상하차 작업을 수행하며 98% 이상의 작업 성공률을 기록했다. 하지만 로봇이 베어링 부품 하나를 기계에 투입하는 데 걸리는 시간은 35~40초로, 숙련 작업자의 약 15초보다 두 배 넘게 걸렸다.
삼성전자가 사람 손의 힘줄 구조를 모방해 케이블과 풀리로 손가락 관절을 연동 제어하는 ‘텐던(tendon) 구동’ 방식의 로봇 핸드 기술을 미국 특허청(USPTO)에 출원했다. 지난 10월 22일자로 공개된 기술이다. 손바닥 내부에 모터를 배치하고 손가락 프레임과 연결된 능동 풀리와 수동 풀리, 스프링을 케이블로 이어 모터 하나로 여러 관절의 굽힘과 펴짐을 동시에 제어하도록 설계했다.
물류 기업인 DHL Supply Chain이 미국 창고 현장에서 자율이동로봇(AMR)과 자동 포장 장비, 창고관리시스템을 AI 조율 시스템과 결합해 주문 변화에 따라 로봇을 유동 재배치하는 ‘적응형 로봇’ 시범 사업을 시작했다. 작업 위치를 고정하지 않고 유연하게 바꾸는 방식이다. 실시간 주문량과 물품 크기에 맞춰 로봇의 이동 동선과 작업 배분을 유동적으로 바꾼다. DHL은 전 세계 물류 네트워크에 1,400회 이상의 AI 솔루션을 도입했으며, 창고 운영의 완전 무인화 대신 반복 하역은 로봇이 맡고 작업 감독과 예외 처리는 현장 인력이 담당하는 체계를 유지한다고 밝혔다.
산업용 드론 제조사인 ZenaDrone이 정유 플랜트와 제조 공장 등 실제 가동 시설에서 위성항법(GNSS) 신호 차단과 금속 난반사가 겹칠 때 센서 가정이 무너지며 자율비행 오차가 급격히 커지는 기술적 한계와 비상 대응 지침을 정리해 발표했다. 실험실 시험을 통과한 무인 드론이라도 가동 중인 플랜트에서는 철골 구조물에 따른 위성 신호 왜곡, 배관의 시각적 패턴 반복으로 인한 위치 추정 오차, 국소 돌풍이 동시에 발생해 하위 시스템의 오류가 전체 비행 제어 이상으로 번진다. 돌발 변수가 겹칠 때 특히 취약하다. ZenaDrone은 특정 센서의 고립된 정확도보다 다중 교란 상황에서 시스템이 위치 추정 신뢰도를 스스로 평가하고 사전 검증된 비상 정지나 수동 제어권 전환을 발동하는 결함 처리 논리를 갖춰야 한다고 밝혔다.
벨기에 헬스테크 스타트업 IntelliProve가 휴머노이드 로봇의 카메라를 이용해 사람의 심박수와 혈압을 비접촉으로 측정하는 소프트웨어 기술을 개발하기 위해 270만 유로의 시드 투자를 받았다. 딥테크 투자펀드 Miles Ahead가 주도한 이번 투자에는 간호 서비스 기관 Wit-Gele Kruis와 스타트업 엑셀러레이터 imec.istart가 참여했다. IntelliProve의 소프트웨어는 로봇 카메라로 사람의 얼굴을 약 30초간 촬영해 혈류 변화에 따른 피부 색상 미세 변동을 감지함으로써 심박수, 심박변이도, 호흡수, 혈압을 파악한다. 센서를 몸에 붙이지 않는 방식이다. 회사는 기존 로봇에 탑재된 카메라만으로 요양시설 환자의 건강 지표를 실시간 모니터링하는 기술을 구축할 방침이다.
한화에어로스페이스가 루마니아 현지 군 전술훈련장에서 다목적 무인지상차량(UGV) ‘그룬트(GRUNT)’와 대드론 방어 시스템을 군 통신망에 통합해 연동 운용하는 야전 실증 시험을 진행했다.
폴란드 비아위스토크 공과대와 네덜란드 델프트 공과대 공동 연구진이 87g 소형 쿼드콥터 드론의 실내 무GPS 정밀 착륙 시험에서 유전 알고리즘으로 매개변수를 최적화한 고전 제어기가 심층 강화학습보다 착륙 속도가 유의미하게 빠르다는 연구 결과를 발표했다. 무거운 인공신경망 대신 고전 제어 방식을 적용한 성과다. 연구진은 무게 87g의 소형 드론 하부에 달린 단안 카메라로 착륙대 중앙의 시각 표식(ArUco 마커)을 인식해 착륙하는 환경에서 Q러닝(Q-learning) 기반 제어기와 유전 알고리즘 기반 비례·미분(PD) 제어기의 성능을 비교 검증했다.
이 글이 어땠나요?
눌러 주시면 다음 글을 쓸 때 소중한 참고가 됩니다.